Systèmes de Second Ordre
Modélisation du système
Équation différentielle
L'équation différentielle d'un système de second ordre peut s'exprimer sous la forme suivante :
désigne la pulsation propre [rad/s], désigne le coefficient d'amortissement, désigne le facteur de qualité.
Fonction de transfert
La fonction de transfert d'un système de second ordre peut s'exprimer sous la forme normalisée (également appelée forme canonique) suivante :
désigne le numérateur de la fonction de transfert (polynôme de degré inférieur ou égal à 2).
Exemples
Les 4 exemples ci-dessous présentent les fonctions de transfert normalisées de second ordre (
Passe-bas (LP2)
Exemple de circuit : Filtre RLC série ou structure Sallen-Key passe-bas.
Passe-bande (BP2)
Exemple de circuit : Circuit RLC série avec sortie aux bornes de R.
Passe-haut (HP2)
Exemple de circuit : Structure Sallen-Key passe-haut.
Réjecteur (BR2)
Exemple de circuit : Circuit bouchon RLC.
Expressions des Pôles
Les pôles s'obtiennent en déterminant les racines du dénominateur de la fonction de transfert c-à-d en déterminant les valeurs de
Cette équation est une équation du second degré. Le discriminant s'exprime sous la forme suivante:
L'expression du discriminant montre que la valeur de
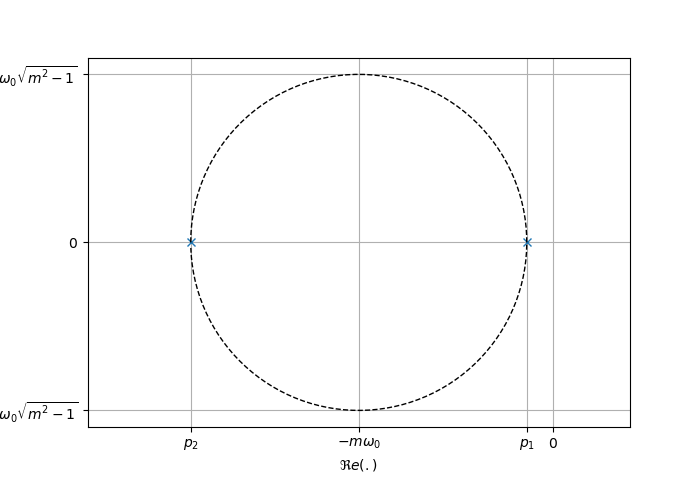
Cas où m>1
Lorsque
Mathématiquement, les deux pôles possèdent les propriétés suivantes:
- le produit des deux pôles est égal à
- la somme des deux pôles est égale à
.
En utilisant ces 2 propriétés, il est possible d'identifier le coefficient d'amortissement et la pulsation propre via les relations :
Géométriquement, les deux pôles sont placés sur un cercle de centre
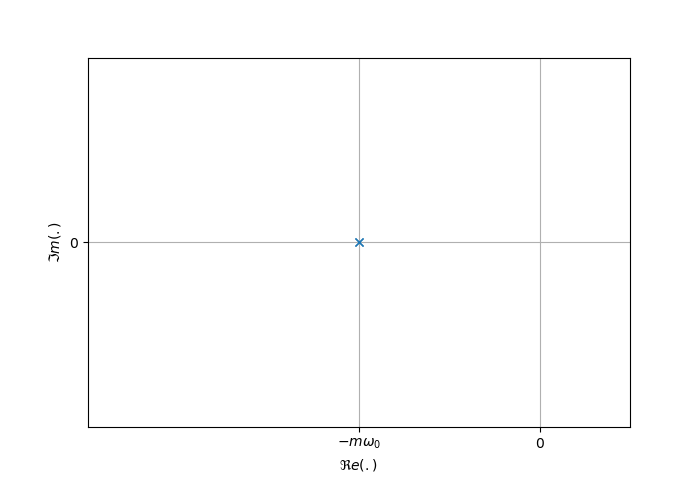
Cas où m=1
Lorsque
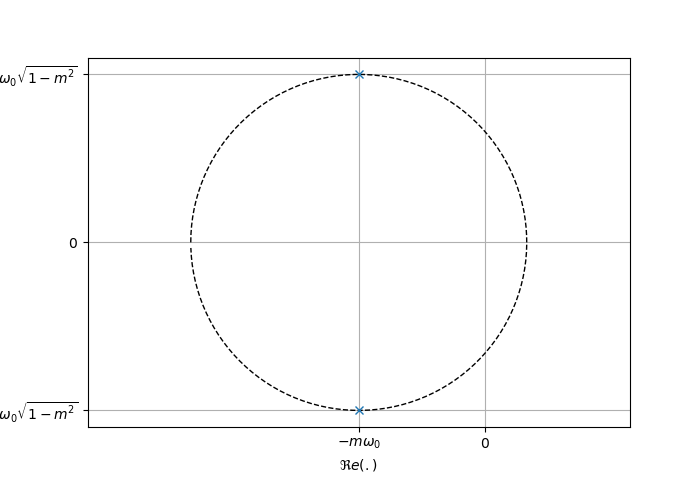
Cas où m<1
Lorsque
Mathématiquement, il est possible de démontrer que :
- le module de chaque pôle est égal à
. - l'angle formé entre le pôle
et l'axe des réels est donné par
En utilisant ces 2 propriétés, il est possible d'identifier le coefficient d'amortissement et la pulsation propre via les relations :
Réponse Temporelle
En utilisant l'équation différentielle, la réponse à une entrée quelconque s'exprime sous la forme :
: solution libre, : solution particulière.
Cas où m>1
La solution libre s'exprime sous la forme :
Nous constatons que la solution libre est donnée par la contribution de deux systèmes de premier ordre ayant pour constantes de temps respectives:
Cas où m<1
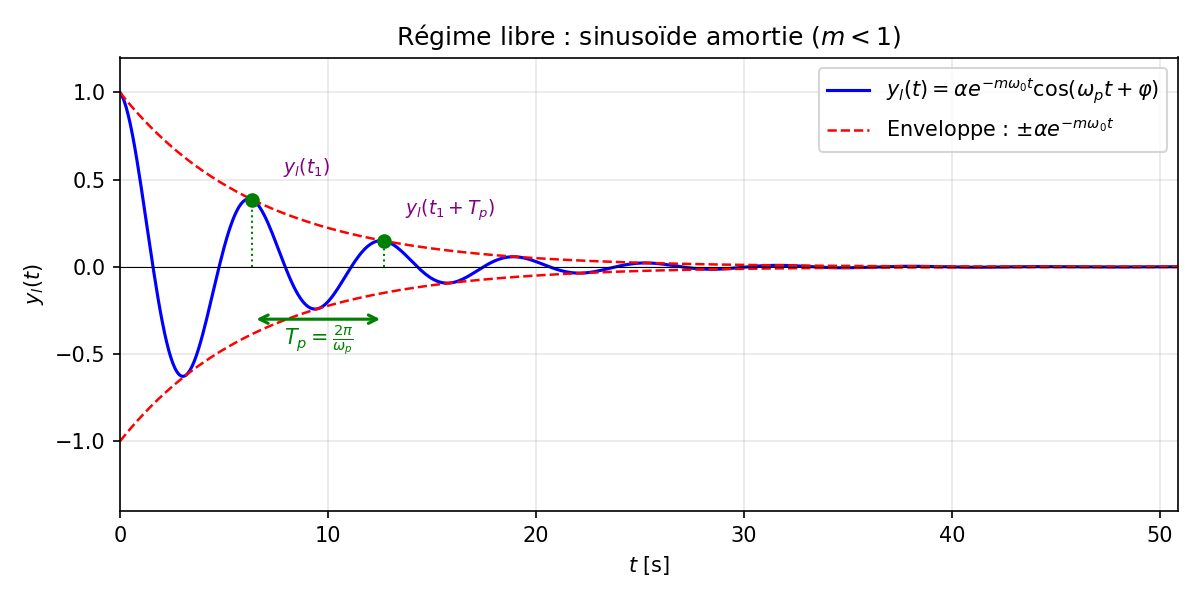
La solution libre s'exprime sous la forme d'une sinusoïde amortie:
régit la vitesse de décroissance de l'enveloppe, correspond à la pseudo-pulsation des oscillations [rad/s]
Démonstration
Lorsque
où
Cette expression peut également se simplifier en utilisant la décomposition sous forme polaire de la constante d'intégration et la décomposition sous forme algébrique de
En utilisant l'expression de
Propriétés
- Oscillations : pseudo-pulsation et pseudo-période.
- Ratio des amplitudes après une oscillation :
Lorsque
Exemple: Réponse Indicielle
La réponse indicielle correspond à la réponse du système lorsque l'entrée est un échelon d'amplitude
L'expression de la sortie peut s'obtenir en utilisant l'équation différentielle ou la transformée de Laplace inverse. Spécifiquement, il est possible d'établir que la transformée de Laplace de la sortie est égale à
Valeurs limites en
Concernant les valeurs aux limites, il est possible d'obtenir rapidement le comportement en
- Valeur finale: La valeur finale est donnée par
Post-conditions initiales. Pour les post-conditions initiales, nous nous intéressons à la fois à la valeur de
et sa dérivée en . Concernant
, nous obtenons : Concernant la dérivée de
, nous obtenons
Cas du passe-haut
Dans le cas du passe-haut, la valeur de la limite de
Cette limite converge vers une valeur finie.
Réponse Fréquentielle
La réponse fréquentielle du système s'obtient en posant
- Expression à la pulsation propre. À la pulsation propre
[rad/s], la réponse fréquentielle s'exprime simplement sous la forme :
Expression du module
En introduisant la pulsation normalisée
où
Extremum du module
L'extremum du module s'obtient en annulant la dérivée de
où
L'expression de la pulsation de résonance
Démonstration
En dérivant
Cette dérivée s'annule lorsque :
En multipliant par
Concernant la dérivée de
Expression de l'argument
Pour éviter les changements de cadrants liés à l'utilisation de la fonction arctangente, une pré-étape consiste à décomposer la fonction de transfert sous une forme plus simple à manipuler. Spécifiquement, une approche possible consiste à normaliser la partie réelle au dénominateur à 1 pour éviter les indéterminations de phase de la fonction arctangente. En utilisant cette normalisation, nous obtenons :
où
Démonstration
En décomposant la fonction de transfert sous la forme suivante :
Le deuxième terme possède un dénominateur avec une partie réelle positive (pas de changement de cadrant). Nous obtenons alors
Applications
Passe-bas (LP2)
- gain statique:
, - pulsation propre:
(rad/s), - coefficient d'amortissement:
.
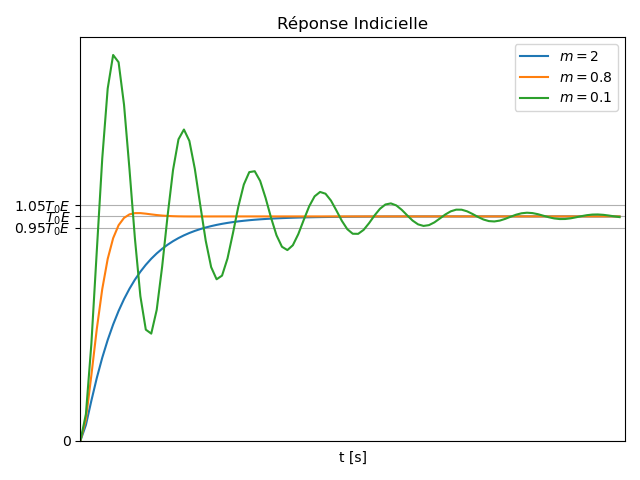
Réponse Indicielle
Expression
- Lorsque
, la réponse indicielle s'exprime sous la forme :
où
- Lorsque
, la réponse indicielle s'exprime sous la forme :
Valeurs Limites
- Post-conditions initiales:
et . - Valeur finale:
Dépassement (si
Lorsque
Démonstration
Pour obtenir la position des extrema lorsque
Cette dérivée s'annule lorsque
Il est important de pouvoir quantifier la valeur maximale de la réponse indicielle. En pratique, nous utilisons le plus souvent le premier dépassement relatif qui est une grandeur indépendante de
La valeur du premier dépassement peut s'obtenir rapidement en utilisant une abaque présentant
Temps de réponse
Dans certaines applications, il est nécessaire de quantifier la rapidité du système au moyen du temps de réponse à
Il est possible de démontrer que ce temps de réponse dépend uniquement de la pulsation propre
Comportement Fréquentiel
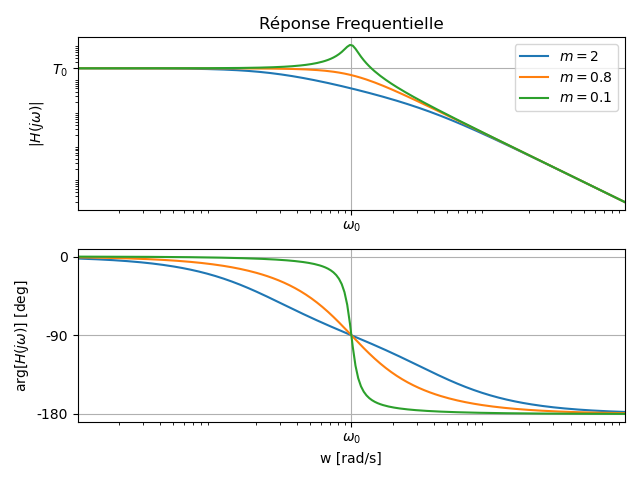
Point singulier et comportements asymptotiques
- Asymptote basse-fréquences:
, - Asymptote haute-fréquences:
, - Valeur à la pulsation propre:
Phénomène de résonance
Si
À la pulsation de résonance, le module est égal à
Démonstration
Pour le passe-bas, le numérateur est constant :
En utilisant la condition générale d'extremum du module :
nous obtenons :
En utilisant l'expression de la dérivée
En écartant la solution triviale
Tableau Récapitulatif
| Propriété | Condition | Expression |
|---|---|---|
| Réponse indicielle | ||
| Pseudo-pulsation | ||
| Comportement fréquentiel | ||
| Résonance |
Passe-bande (BP2)
- gain maximum:
, - pulsation propre:
(rad/s), - coefficient d'amortissement:
.
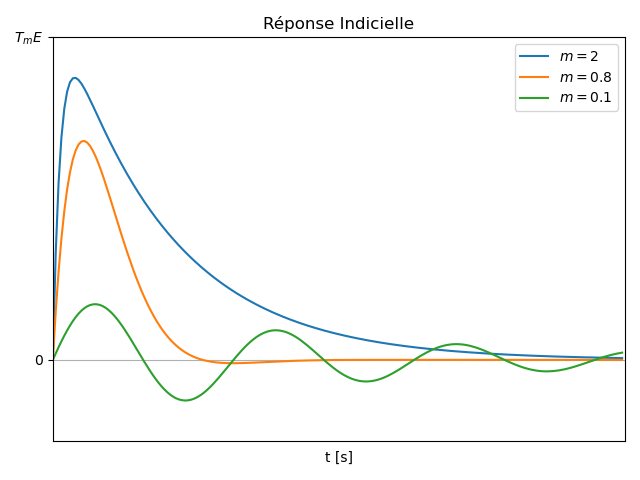
Réponse Indicielle
Valeurs Limites
- Post-conditions initiales:
et . - Valeur finale:
Comportement Fréquentiel
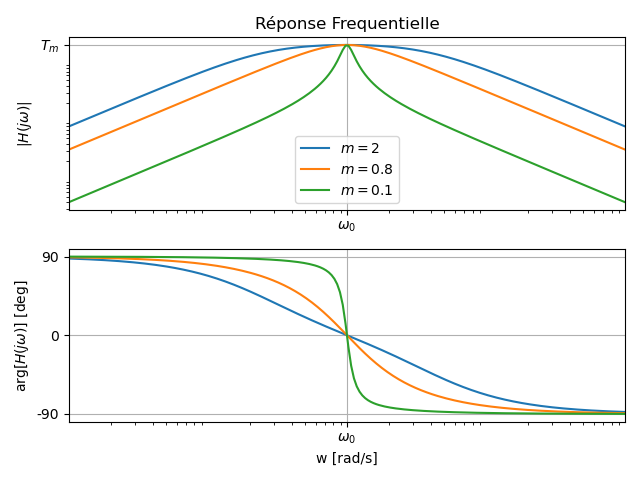
Point singulier et comportements asymptotiques
- Asymptote basse-fréquences:
, - Asymptote haute-fréquences:
, - Intersection des asymptotes de module en
: - Valeur à la pulsation propre:
Pulsation de coupure à -3dB et bande passante
- Pulsation de coupure. Le filtre passe-bande possède deux pulsations de coupure à
( ). Ces pulsations s'expriment sous la forme :
- Bande passante à
dB. La bande passante à dB s'exprime sous la forme :
Tableau Récapitulatif
| Propriété | Condition | Expression |
|---|---|---|
| Réponse indicielle | ||
| Pseudo-pulsation | ||
| Comportement fréquentiel | ||
| Bande passante |
Passe-haut (HP2)
- gain haute-fréquence:
, - pulsation propre:
(rad/s), - coefficient d'amortissement:
.
Réponse Indicielle
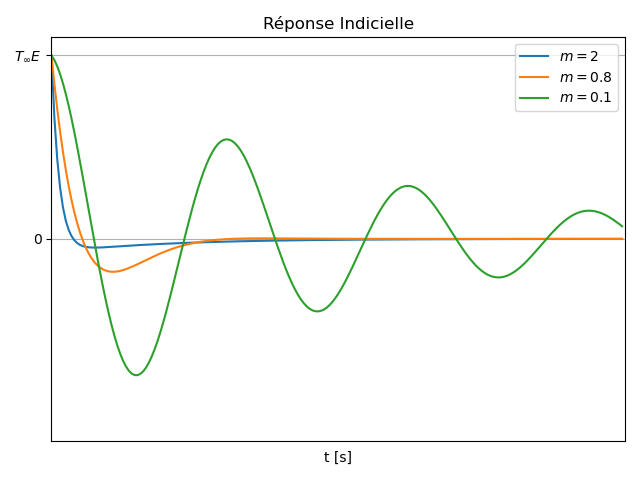
Valeurs Limites
- Post-conditions initiales:
et . - Valeur finale:
Comportement Fréquentiel
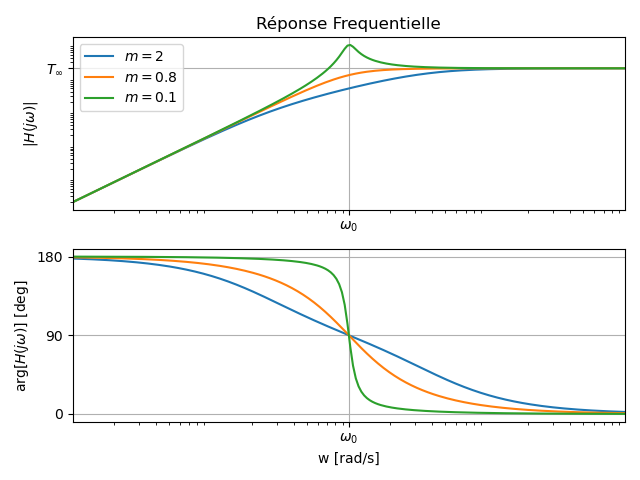
Point singulier et comportements asymptotiques
- Asymptote basse-fréquences:
, - Asymptote haute-fréquences:
, - Valeur à la pulsation propre:
Phénomène de résonance
Si
À la pulsation de résonance, le module est égal à
Démonstration
Pour le passe-haut, le numérateur est
En utilisant la condition générale d'extremum du module :
nous obtenons :
En divisant par
En remplaçant
Après simplification :
Cette solution n'existe que si
Tableau Récapitulatif
| Propriété | Condition | Expression |
|---|---|---|
| Réponse indicielle | ||
| Pseudo-pulsation | ||
| Comportement fréquentiel | ||
| Résonance |
Réjecteur (BR2)
- gain maximum:
, - pulsation propre:
(rad/s), - coefficient d'amortissement:
.
Réponse Indicielle
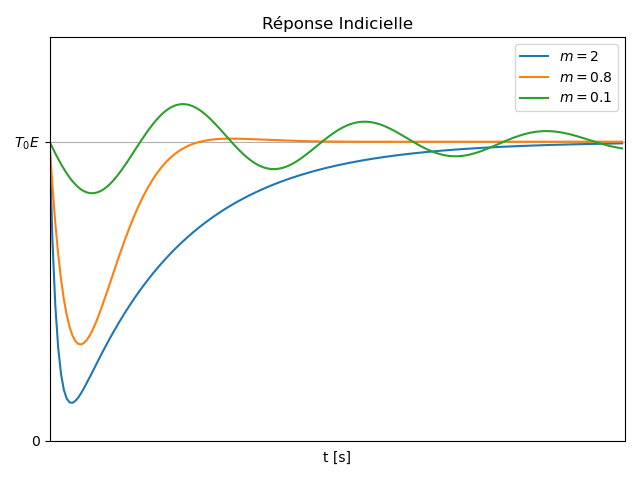
Valeurs Limites
- Post-conditions initiales:
et . - Valeur finale:
Comportement Fréquentiel
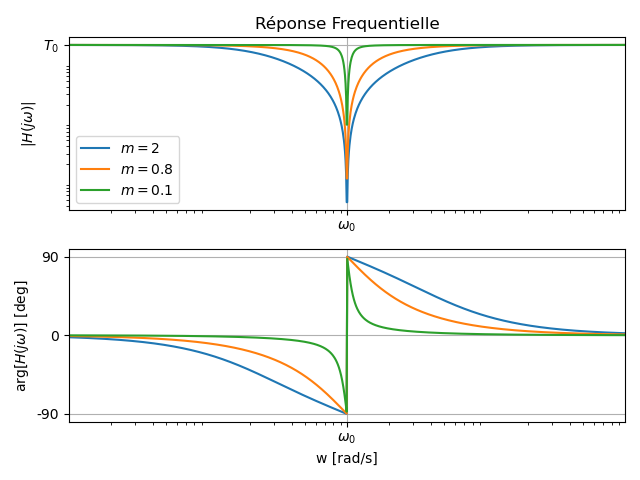
Point singulier et comportements asymptotiques
- Asymptote basse-fréquences:
, - Asymptote haute-fréquences:
, - Valeur à la pulsation propre:
Pulsation de coupure à -3dB et bande rejetée
- Pulsation de coupure. Le filtre réjecteur possède deux pulsations de coupure à
( ). Ces pulsations s'expriment sous la forme :
- Bande rejetée à
dB. La bande rejetée à dB s'exprime sous la forme :
Tableau Récapitulatif
| Propriété | Condition | Expression |
|---|---|---|
| Réponse indicielle | ||
| Pseudo-pulsation | ||
| Comportement fréquentiel | ||
| Bande rejetée |